【多関節・協働ロボット】アーム関節用精密遊星減速機
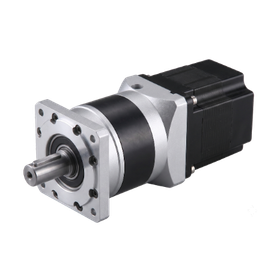
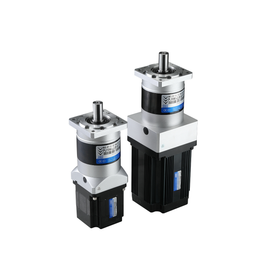
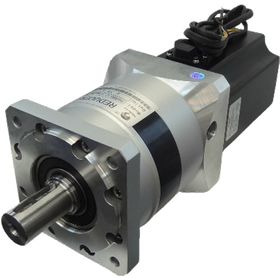
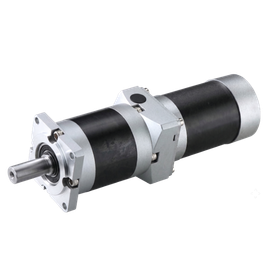
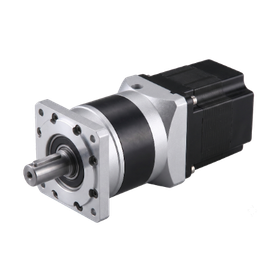
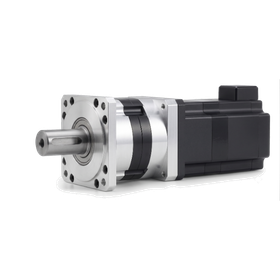
垂直多関節や協働ロボットの関節構造を解説。アームの高剛性な保持と精密な位置決めに検討可能な遊星減速機。
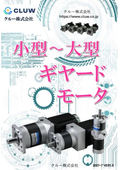
組み立てや溶接、ピッキングなど、あらゆる製造現場で活躍する「垂直多関節ロボット」や、人と共に働く「協働ロボット」。これらのロボットアームが重いワークを持ち上げ、狙った位置でピタリと止まるためには、モータの動力を増幅し、アームの自重や慣性に耐えうる強靭な「関節部(減速機)」が不可欠です。 特に多軸のアーム関節部においては、急激な加減速によるショック荷重や、停止時のガタつき(バックラッシ)を極限まで抑える剛性が求められます。 当社取り扱いの「精密遊星減速機(PLE/PLFシリーズ)」は、太陽歯車と複数の遊星歯車で負荷を分散する本物の遊星機構を採用。サーボモータの精密な動きをダイレクトに伝え、ロボットアームに求められる高トルクと優れた位置決め精度を実現するタフな駆動ユニットとしてご検討いただけます。
基本情報
■ 多関節ロボット・アーム駆動の要点 ・高いねじり剛性と低バックラッシ:アーム先端での作業精度を落とさないため、歯車のガタつきが少なく、急停止時でもたわみのない高剛性な減速機構が必要です。 ・耐衝撃性:急停止やワーク衝突時のショック荷重を複数歯車で受け止め、破損を防ぐ耐久性が求められます。 ■ 精密遊星減速機(PLE/PLFシリーズ)の特長 ・高トルク伝達:同サイズの他方式減速機と比較して圧倒的なトルクを発生し、コンパクトな関節サイズで大きな可搬重量を実現します。 ・サーボモータの性能を最大化:入力軸と出力軸が同一直線上にあるためバランスが良く、モータの高応答な制御をロスなく伝達します。 ・試作・小ロットから全数国内検品を実施してお届けします。
価格情報
低価格帯材料の採用と、確立された量産体制により大幅なコストダウンを実現しています。業界スタンダードの設計方法を取り入れており、リードタイムが短く既存設備からの置き換えもスムーズです。ご希望の回転数やトルク(減速比)、無励磁式ブレーキの有無によって価格が変動いたしますので、詳細はお気軽にお見積りをご依頼ください。
納期
型番・ブランド名
PLF / PLEシリーズ
用途/実績例
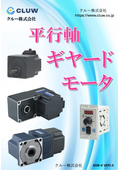
【ロボットアーム関節における用途検討例】 ・垂直多関節ロボットのメイン関節(旋回・曲げ軸)の駆動 ・人と共存する協働ロボットのスリムなアーム内蔵用減速機 ・スカラロボット(水平多関節)のZ軸(昇降)およびR軸(回転) ・重量物をピッキングするガントリーロボット・直交ロボットの駆動軸 【PLE/PLFシリーズ ラインナップ】 ・PLEシリーズ:丸型フランジ・標準バックラッシモデル ・PLFシリーズ:角型フランジ・高剛性モデル ※各種サーボモータやステッピングモータとの組み合わせに幅広く対応。
関連動画
ラインアップ(7)
| 型番 | 概要 |
|---|---|
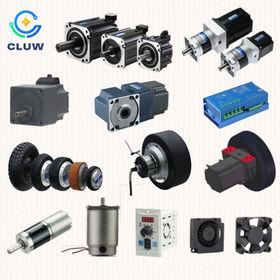
| CMH42 / CMS42 シリーズ | (枠寸法 42mm) |
| CMH57 / CMS57 シリーズ | (枠寸法 60mm) |
| CMH86 / CMS86 シリーズ | (枠寸法 90mm) |
| CMH110 / CMS110 シリーズ | (枠寸法 120mm) |
| CMH130 / CMS130 シリーズ | (枠寸法 142mm) |
| CMH180 / CMS180 シリーズ | (枠寸法 190mm / 242mm) |
| 全モデル | ※全シリーズにおいて、丸型・角型の遊星ギヤ、キー溝・丸シャフト・中空軸から選択可能です。 |