【HPC導入事例】フィジカルAI初期研究用途HPC


多関節型のアームから将来的にはヒューマノイド型のロボット研究を想定!
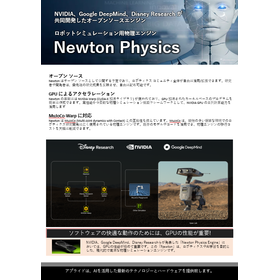
先進ロボティクスとAIの融合「フィジカルAI」の研究において、 NVIDIA OmniverseおよびIsaac Simを中核としたシミュレーション 環境を、高度な「Sim-to-Real」の実装を加速させる為の初期研究用途 として導入した事例です。 今回のHPC導入は、単なるシミュレーションの高速化に留らず。 今後は、複数のロボットが協調して働くマルチエージェント学習や、 大規模言語モデル(LLM)と物理シミュレーションを融合させた 「意味理解に基づく行動生成」の研究への展開を見据えています。 現実世界での安全かつ迅速なロボット展開を目指し、フィジカルAIの 実装を加速させていく目的としています。 【事例概要】 ■複数のロボットが協調して働くマルチエージェント学習や、 大規模言語モデル(LLM)と物理シミュレーションを融合させた 「意味理解に基づく行動生成」の研究への展開を見据える ■現実世界での安全かつ迅速なロボット展開を目指す ■将来的にはヒューマノイド型のロボット研究を想定 ※詳しくは関連リンクをご覧いただくか、お気軽にお問い合わせください。
基本情報
※詳しくは関連リンクをご覧いただくか、お気軽にお問い合わせください。
価格帯
納期
用途/実績例
※詳しくは関連リンクをご覧いただくか、お気軽にお問い合わせください。